旋转编码器与电机详解
旋转编码器 / 编码电机 A/B 相计数原理,以及 STM32 定时器编码器模式的配置与使用速查。与《知识点大纲》的 TIM 输入捕获、CubeMX 配置联动。
一、A/B 相与旋转方向
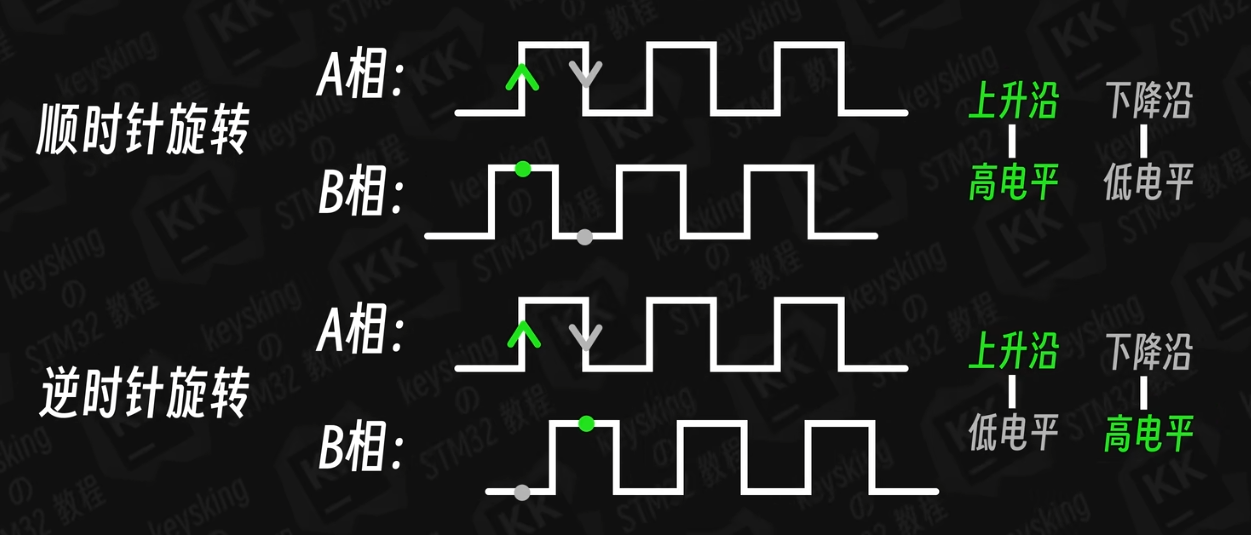
把旋转编码器/编码电机的两相分为 A 相 与 B 相。
在进行旋转等操作时,两相电平变化如下图所示(A、B 两相相位差 90°,根据两相先后顺序可判断正转/反转):
二、每转脉冲数
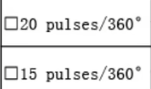
下图是电机旋转 360° 时会产生(图左侧数值)的脉冲数,一般可以在数据手册中找到对应的数值:
三、STM32 定时器编码器模式计数
3.1 获取计数值
可使用以下函数进行计数值获取:
1 | count = __HAL_TIM_GET_COUNTER(&htim1); |
3.2 预分频器 PSC
如图为定时器的预分频器,在这种模式下工作时相当于把计数值除以(PSC+1):

3.3 计数模式选择
如图为选用哪个通道进行计数的模式选择:
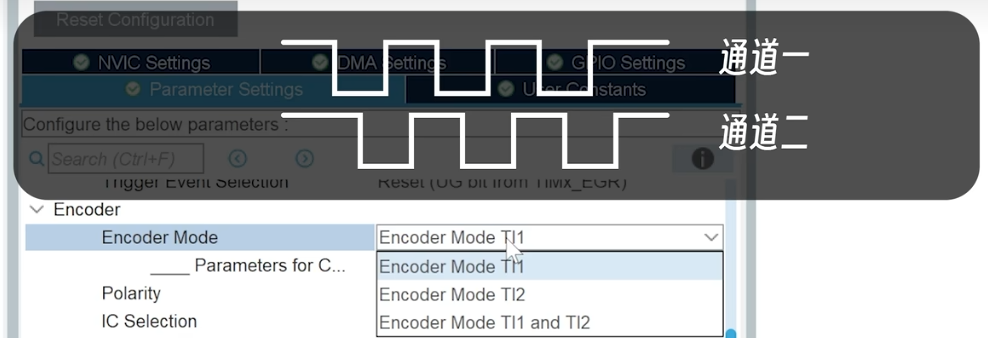
- 选择两个通道都进行计数:每次脉冲计数 4 次
- 选用一个通道:每次脉冲计数 2 次
3.4 正反转修正
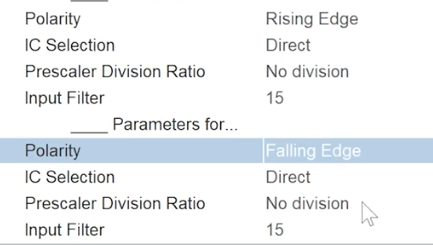
如果正反转不太符合编程习惯,可以选中一个通道,将其有效电平反相(注意只需翻转一个通道),即可实现正反转互换的效果:
四、关联知识点
- 定时器相关配置(引脚、PSC/ARR、中断)见 知识点大纲 六~七章
- CubeMX 中 PA15(TIM2_CH1,编码器可用通道)配置见 STM32CubeMX配置 引脚表